
Escolhendo uma lente de câmera para robótica: o que importa além do campo de visão
Um robô móvel pode ter motores excelentes, software de navegação confiável e um processador poderoso – e ainda assim tomar decisões erradas se sua câmera não capturar as informações visuais corretas.
Para um veículo guiado autônomo (AGV), robô de armazém, robô de inspeção ou robô de serviço, a lente da câmera não é simplesmente uma pequena peça acoplada ao sensor. Determina quanto do ambiente entra na imagem, como os objetos são representados e com que consistência o sistema de visão pode interpretar o que vê.
A escolha de uma lente para robótica começa, portanto, com a tarefa que a câmera deve realizar. Uma lente projetada para ampla percepção de obstáculos pode não ser ideal para ler uma pequena etiqueta, inspecionar um conector ou medir um componente. A escolha certa depende do movimento do robô, posicionamento da câmera, sensor, iluminação e das informações que o algoritmo de visão precisa.
1. Defina a tarefa da visão antes de escolher a lente
A “visão do robô” abrange muitos trabalhos diferentes. A navegação e a detecção de obstáculos muitas vezes necessitam de uma visão ampla da área circundante. Os sistemas pick-and-place podem precisar localizar um objeto com precisão. Os robôs de inspeção podem precisar revelar pequenos defeitos ou detalhes de superfície. Um robô de entrega pode precisar reconhecer pessoas, portas, sinais e limites de piso.
Anote o que a câmera deve detectar ou medir. Em seguida, identifique onde essas informações aparecem na imagem e quantos detalhes são necessários. Se o algoritmo precisar apenas detectar se um obstáculo está presente, os requisitos da lente podem diferir de um sistema que deve estimar as dimensões de um objeto ou ler um código.
Esta etapa também ajuda a evitar pagar pelo desempenho óptico que o aplicativo não utiliza. Um campo de visão muito amplo pode ajudar na navegação, mas pode reduzir o número de pixels disponíveis para representar um objeto distante. Uma visualização mais restrita pode fornecer mais detalhes em uma região alvo, mas pode deixar menos visível do ambiente.
Comece com o resultado desejado, não com uma distância focal favorita.
2. Combine a lente com o sensor – não apenas com sua classificação em megapixels
A resolução do sensor é importante, mas não é suficiente para estabelecer a compatibilidade das lentes. As dimensões ativas do sensor, o tamanho do pixel, a resposta espectral e os requisitos ópticos podem afetar o resultado.
O círculo da imagem da lente deve cobrir a área do sensor. Caso contrário, a imagem poderá mostrar cantos escurecidos ou áreas inutilizáveis. O desempenho óptico também deve ser avaliado na parte do sensor que é importante para a aplicação. Um sistema pode parecer nítido no centro, mas não ter contraste suficiente perto das bordas para um reconhecimento confiável.
Ao solicitar uma recomendação a um fornecedor de lentes, forneça o fabricante e o modelo do sensor sempre que possível. Uma folha de dados do sensor é ainda melhor. Isso dá à equipe óptica um ponto de partida mais confiável do que “precisamos de uma lente de 8 MP”.
O sistema completo da câmera – incluindo sensor, lente, posição de foco e processamento de imagem – determina o resultado final. Um rótulo de megapixels é um filtro útil para selecionar candidatos, e não uma garantia de desempenho do sistema.
3. Calcule o campo de visão na distância real de trabalho
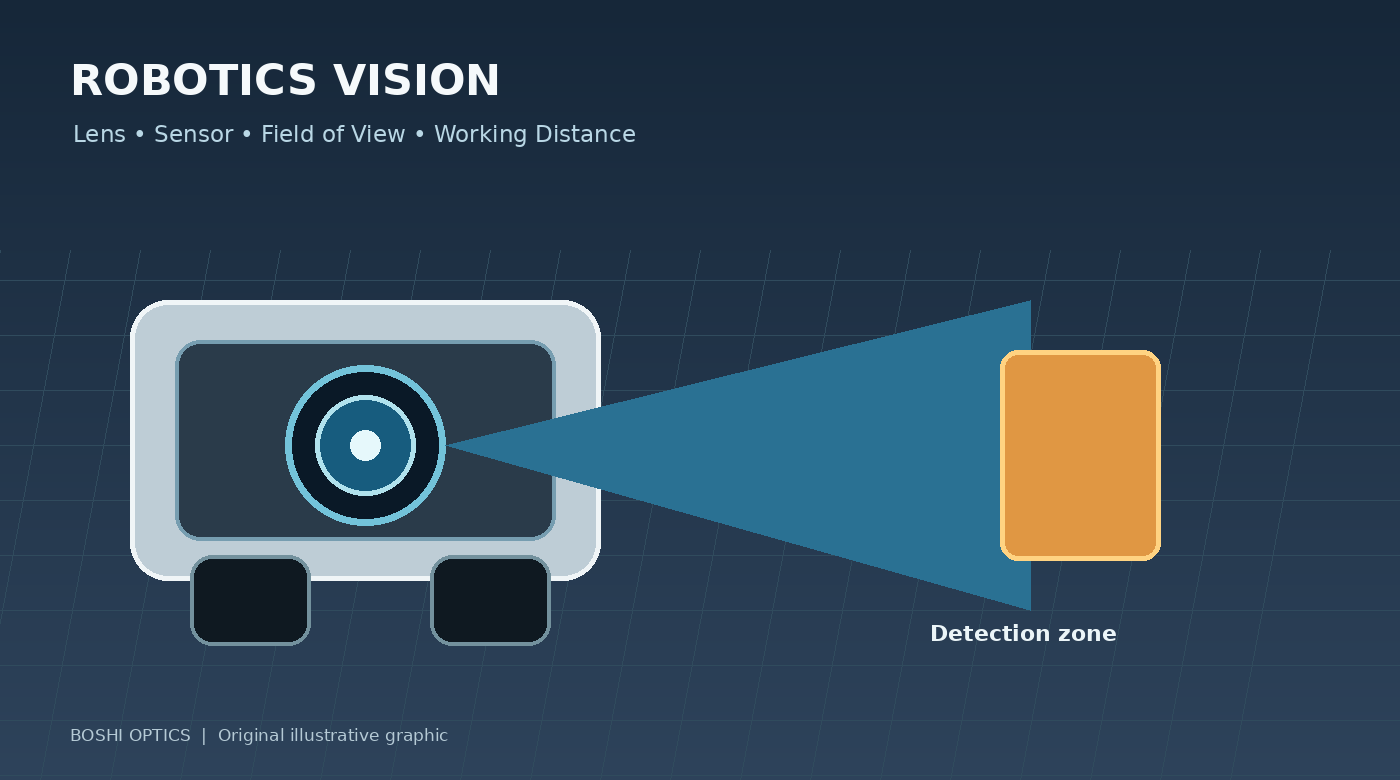
O campo de visão (FOV) descreve a cobertura angular da câmera. Para a robótica, isso deve ser traduzido em uma questão prática: qual a largura da área que o robô deve ver à distância onde ocorre a detecção ou medição?
A resposta depende da distância focal e das dimensões do sensor, bem como da posição e orientação da câmera. Uma lente que fornece cobertura suficiente quando montada no alto de um robô pode não cobrir a mesma área útil quando montada perto do chão ou atrás de uma janela de proteção.
Prepare um desenho simples com a posição da câmera, distância do alvo e largura e altura desejadas da cena. Inclua as distâncias mais próximas e mais distantes nas quais o sistema deve funcionar. Isto é particularmente importante quando o robô se aproxima de objetos, gira em espaços confinados ou trabalha perto de prateleiras e máquinas.
Não selecione a lente com base apenas em um número FOV diagonal se o algoritmo depender da cobertura horizontal ou de uma região de interesse específica. Solicite o FOV horizontal e vertical na configuração pretendida do sensor e verifique o resultado no sistema montado.
4. Compreenda a compensação entre ampla cobertura e detalhes úteis
Uma lente mais ampla pode capturar mais da cena, mas os mesmos pixels do sensor devem representar uma área maior. Como resultado, um objeto pequeno pode ocupar menos pixels e tornar-se mais difícil de classificar ou medir.
Lentes grande angulares também podem introduzir distorção geométrica. A distorção não é automaticamente um defeito: pode ser aceitável para o conhecimento geral ou às vezes pode ser corrigida através de calibração e software. Mas se o robô precisar de medições geométricas precisas, o comportamento de distorção e a estabilidade da calibração merecem mais atenção.
A pergunta útil não é “Uma lente grande angular é melhor?” É “Quanta cobertura é necessária e qual é o menor objeto ou recurso que o sistema deve reconhecer?”
Para alguns robôs, uma câmera não pode satisfazer todas as tarefas com eficiência. Uma câmera de visão ampla pode suportar a navegação, enquanto uma segunda câmera de visão mais estreita realiza uma inspeção minuciosa. Se essa arquitetura faz sentido depende de custo, espaço, recursos de processamento e requisitos de confiabilidade.
5. Considere movimento, exposição e iluminação
Os robôs raramente operam em um ambiente fotográfico perfeitamente controlado. Eles se movem, vibram, passam entre áreas claras e escuras e encontram iluminação variável. Uma lente com grande abertura pode ajudar a fornecer mais luz ao sensor, mas não elimina o desfoque de movimento nem garante uma detecção precisa.
O tempo de exposição, a sensibilidade do sensor, a iluminação, a taxa de quadros e a velocidade do robô devem ser considerados em conjunto. Se o robô se mover rapidamente, pode ser necessária uma exposição curta para limitar o desfoque. Isso pode exigir uma iluminação mais forte ou um sensor com desempenho adequado em pouca luz.
Para robôs internos, a iluminação LED tremeluzente, os pisos refletivos e a mudança da luz natural perto das janelas podem afetar a consistência da imagem. Os robôs externos enfrentam desafios adicionais devido à luz solar direta, sombras, chuva e operação noturna. Se for usada iluminação infravermelha próxima, confirme se a lente e qualquer configuração de filtro são adequadas para o comprimento de onda pretendido.
Teste com iluminação e movimento representativos sempre que possível. Uma imagem de bancada estacionária é útil, mas não consegue reproduzir todas as condições encontradas em uma plataforma em movimento.
6. Verifique o envelope mecânico e os requisitos ambientais
As câmeras robóticas geralmente têm restrições de espaço estritas. O diâmetro da lente, o comprimento total do trilho, o tipo de montagem, o ajuste de foco, a posição do sensor e a caixa protetora afetam a possibilidade de integração de uma lente.
Uma lente que se ajusta à rosca ainda pode entrar em conflito com a tampa, ficar muito longe do sensor ou ser difícil de focar após a montagem. Se a câmera estiver atrás de uma janela protetora, essa janela também poderá influenciar a qualidade da imagem e deverá ser considerada durante a avaliação do sistema.
As condições ambientais também são importantes. Um robô de armazém, uma plataforma de inspeção externa e um robô de processamento de alimentos não compartilham requisitos idênticos. Faixa de temperatura, vibração, poeira, umidade, agentes de limpeza e requisitos de vedação devem ser especificados de acordo com o caso de uso real, em vez de presumidos a partir de um rótulo amplo como “industrial”.
Forneça um desenho mecânico ou um esboço dimensionado antes de se comprometer com um projeto personalizado. Geralmente é mais fácil identificar conflitos durante a fase de projeto do que após a construção da caixa da câmera e das amostras de lentes.
7. Quando vale a pena considerar uma lente robótica personalizada?
Uma lente padrão costuma ser a escolha sensata quando atende aos requisitos ópticos, mecânicos e comerciais. A personalização torna-se relevante quando um projeto tem uma restrição que os produtos disponíveis no catálogo não conseguem satisfazer – por exemplo, um campo de visão incomum dentro de um pacote pequeno, um requisito espectral especial, uma distância de trabalho fora do padrão ou um alvo específico de qualidade de imagem.
Antes de iniciar um projeto personalizado, colete a folha de dados do sensor, FOV alvo, faixa de distância de trabalho, dimensões disponíveis, condições de iluminação, limites ambientais e volume de produção estimado. Compartilhe imagens de amostra ou um esboço do campo de visão da câmera, se disponível.
Essas informações ajudam uma equipe óptica a avaliar a viabilidade e identificar compensações. Eles também tornam mais fácil determinar se a adaptação de uma lente existente poderia atender aos requisitos com menor custo e menor tempo de desenvolvimento.
A personalização deve resolver um problema definido e não simplesmente tornar o produto diferente.
Conclusão: design para a tarefa que o robô deve realizar
A seleção de uma lente de câmera para robótica é uma decisão de nível de sistema. O sensor, o campo de visão, a distância do alvo, a distorção, a iluminação, o movimento, o espaço mecânico e o ambiente operacional contribuem para o resultado.
Para uma nova plataforma robótica, vale a pena definir a tarefa de visão antes de finalizar a especificação da lente. Para um sistema existente com detecção inconsistente ou detalhes insuficientes, revise o caminho completo da imagem antes de assumir que a lente é a única responsável.
A Boshi Optics, parte da Shanghai Silk Optical Technology Co., Ltd., fornece design e fabricação de lentes ópticas para aplicações de imagem, com opções padrão e personalizadas em diversas categorias de produtos. Se você estiver desenvolvendo um AGV, um robô de inspeção ou outro dispositivo habilitado para visão, compartilhe seu modelo de sensor, cobertura do alvo, distância de trabalho, restrições mecânicas e volume esperado para iniciar uma discussão prática sobre lentes.
Explore nossoGama de lentes M12 eprodutos ópticos personalizados ou entre em contato conosco através doSite da Boshi Optics para discutir sua aplicação.